EZ-Builder

Jumat, 15 November 2013
Posted by Unknown
Tag :

EZ-Builder


                Disini saya perkenalkan software untuk pemula yang ingin membuat robot. Ini adalah software yang dapt membantu anda dalam merancang desain robot, hingga membuat system operasi untuk robot. Software ini tampilannya sangat menarik dan juga mudah untuk digunakan untuk para pemula.

Fitur :


Perintah Suara
  • kita dapat menggunakan sura untuk membuat perintah kepada robot yang kita buat.

Remot Control
  • kita dapat memilih jenis controller dari berbagai jenis remot control yang telah di sediakan dalam software ini.

Menu Konfigurasi
  • Menu konfigurasi grafis memberikan kustomisasi mudah perilaku robot Anda.

Didukung oleh Banyak Platform Robot
  • Memperluas kekuatan banyak platform robot komersial dengan perangkat lunak ini.

Dukungan dari Perangkat Mobile
  • Dukungan perangkat mobile untuk mengontrol robot Anda dari ponsel Anda atau tablet.

Pelacaak
  • Pelacakan visi yang kuat untuk wajah, warna, gerak dan pengakuan mesin terbang.

    Sensor Penghindar
  • Kombinasikan kontrol menghindari pintar kami untuk memberikan kompatibilitas otonom robot Anda.

Control yang Mudah
  • software ini menyediakan kegunaan kreatif untuk servos dengan mudah mengontrol kepala robot, senjata dan banyak lagi.

Cloud
  • Simpan file robot Anda ke server awan kami sebagai cadangan, atau berbagi dengan orang lain.

Tablet
  • Dukungan tablet sentuh untuk robot perintah dengan ujung jari Anda.

Port

  • Akses mudah untuk membaca dan menulis port analog dan digital.


CadSoft Eagle

Sabtu, 09 November 2013
Posted by Unknown
Tag :
Cadsoft Eagle merupakan software untuk mendesign sebuah rangkaian elektronika kedalam sebuah papan projek yang biasa di sebut PCB (Printable Circuit Board). PCB yang biasa kamu lihat di dalam sebuah prangkat elektronik biasanya berbentuk petak berwarna hijau dengan banyak garis di dalamnya seperti pada mainboard computer salah satu software untuk membuat desigen jalur-jalur pada papan itu bisa mengunakan software yang akan saya bagikan ini, jadi buat kamu maniak elektronik bisa mengunakan software ini untuk mendesign rangkaian kamu sendiri kedalam sebuah papan PCB saya sendiri biasanya menggunakan untuk mendesign layout rangkaian Robot dengan software ini.

CadSoft Eagle hadir dengan versi terbaru dengan performa yang lebih baik. Pekerjaan anda yang rumit dalam mendesain PCB terasa semakin tidak membosankan. Bila anda masih menggunakan CadSoft Eagle Professional 5.9.0 Full silahkan anda perbaharui CadSoft Eagle anda dengan versi terbaru ini. 

CadSoft Eagle

Fitur yang diperbaharui pada versi ini: 
- XML database structure redesign
- Design Reuse
- Routing capability enhancement
- Library editor optimization
- Layout editor add-ons
- File description functionality
- GUI improvement

Dip Trace

Posted by Unknown
Tag :
DipTrace

Dengan DipTrace Anda dapat dengan mudah mendesain layout PCB dan komponen tempat ke dalam dokumen Anda untuk menghubungkan mereka bersama-sama menggunakan alat kawat.

Rip-up-dan-coba lagi autorouter dan fleksibel Panduan rute alat memungkinkan Anda untuk rute tunggal dan yang multilayer PCB cepat dan efisien. Bentuk berbasis akurat tembaga sistem pour mendukung 5 jenis mengisi dan termal yang berbeda. Fungsi DRC memungkinkan Anda untuk memeriksa clearance antara objek desain, ukuran minimum trek, dan latihan, kesalahan yang ditampilkan secara grafis dan Anda dapat memperbaikinya langkah-demi-langkah dan memutarkan lagi DRC dalam satu klik setelah koreksi. Format output DXF, Gerber dan N / C Bor.

Ujung fungsi khusus mengekspor memungkinkan Anda untuk menghasilkan mesin penggilingan menggunakan PCB (DXF ke G-kode konverter diperlukan). Perpustakaan Standar mengandung 40.000 komponen +. Freeware Edition memiliki "250 pin, 2 sinyal lapisan" batas dan output manufaktur dinonaktifkan, fitur lainnya termasuk pencetakan adalah sama seperti Edition Kendali.

Berikut adalah beberapa fitur kunci dari "DipTrace":

1.      Mudah untuk belajar antarmuka pengguna:
Untuk merancang skema, cukup pilih dan menempatkan komponen ke dokumen Anda dan menghubungkan mereka bersama-sama menggunakan kawat dan alat bus. Desain Multisheet didukung. Kemudian pilih 'Pindah ke Dewan' pilihan menu untuk mengubah skema untuk PCB. Tata letak dapat diperbarui dari Skema dalam beberapa klik kapan saja. Ketika Anda membuat atau mengedit obyek desain mereka yang disorot untuk meningkatkan pekerjaan Anda. Langkah-demi-langkah tutorial yang tersedia dari situs web memandu Anda melalui proses desain dan memungkinkan untuk memulai dengan mudah.

2.      Mudah digunakan routing otomatis manual dan kuat:
DipTrace PCB perangkat lunak mencakup router otomatis canggih yang mampu papan rute single-layer dan multi-layer. Ini tersedia dengan algoritma 'rip-up dan coba lagi'. Autorouter mencapai tingkat penyelesaian yang tinggi dengan kembali dan re-routing jaring untuk membuat ruang untuk koneksi yang tidak dapat diarahkan pada lulus sebelumnya. Cerdas pengguna Routing alat memungkinkan Anda untuk membuat dan mengedit jejak dengan 90 derajat, 45 atau tanpa ada pembatasan. Melalui, vias buta atau dikuburkan dapat digunakan dalam otomatis dan manual routing. Ukuran papan terbatas didukung.

3.      Bentuk berbasis tembaga pour:
Sistem tembaga pour Powerfull dapat membantu untuk mengurangi biaya produksi Anda dengan meminimalkan jumlah larutan etsa diperlukan. Untuk menggunakannya, yang harus Anda lakukan adalah memasukkan daerah tembaga di papan Anda dalam program Tata Letak PCB dan setiap pad atau jejak di dalam area yang dipilih akan otomatis dikelilingi dengan kesenjangan ukuran yang diinginkan. Menggunakan tembaga tuangkan Anda juga dapat membuat pesawat dan menghubungkan mereka ke bantalan dan vias (jenis termal yang berbeda yang didukung).

4.      Lanjutan Verifikasi Fitur:
Skema dan modul desain PCB memiliki sejumlah fitur verifikasi yang membantu akurasi pengendalian proyek pada tahap desain yang berbeda: Fungsi ERC menunjukkan kemungkinan kesalahan dalam koneksi pin Skema menggunakan aturan yang ditetapkan dan memungkinkan Anda untuk memperbaiki kesalahan langkah-demi-langkah. Fungsi DRC memeriksa clearance antara objek desain, ukuran minimum jejak, dan latihan. Kesalahan yang ditampilkan secara grafis dan Anda dapat memperbaikinya langkah-demi-langkah dan memutarkan lagi DRC dalam satu klik setelah koreksi. Periksa Konektivitas Bersih memverifikasi jika semua jaring PCB elektrik terhubung. Fitur ini menggunakan jejak, tembaga tuangkan daerah diisi dan bentuk untuk mengontrol konektivitas, kemudian melaporkan jaring rusak dan bergabung dengan rincian luas. Dibandingkan dengan Skema memungkinkan Anda untuk memeriksa apakah PCB dialihkan identik dengan Skema.

5.      Impor / Ekspor Fitur:
Paket modul memungkinkan Anda untuk bertukar skema, layout dan perpustakaan dengan EDA lain dan paket CAD. DipTrace Schematic Capture dan Tata Letak PCB juga mendukung Accel, Allegro, Mentor, PADS, P-CAD, Protel dan format netlist Tango.

6.      Manufaktur output format:
DipTrace menyediakan dukungan untuk beberapa format output manufaktur yang berbeda. Menggunakan software PCB Anda dapat menghasilkan N / C file Bor untuk dikontrol secara numerik (NC) mesin pengeboran dan RS-274X file Gerber untuk mengirim ke produsen papan. Vectorizing fungsi memungkinkan untuk mengekspor benar-jenis font dan gambar raster. Juga DipTrace mendukung output DXF.

7.      Memproduksi PCB menggunakan metode penggilingan:
DipTrace memungkinkan Anda untuk mengekspor polylines tepi untuk DXF. File-file DXF dapat dikonversi ke G-kode dengan Ace Converter (gratis). Sebelum tepi mengekspor fungsi DRC program layout PCB memeriksa desain dan menunjukkan kemungkinan masalah jika ada.

8.      Standar komponen perpustakaan:
Paket DipTrace termasuk perpustakaan komponen dan pola yang berisi 50.000 komponen + dari produsen yang berbeda.

9.      Penciptaan perpustakaan Anda sendiri:

Komponen dan Pola Editor memungkinkan untuk merancang simbol Anda sendiri dan pola. Untuk membuat komponen lengkap hanya menghubungkan mereka bersama-sama menggunakan Editor Komponen.

Download :
untuk memulai pembuatan robot, ada tahap-tahap yang wajib untuk di ketahui oleh seseorang yaitu :

1.       Planing
Merupakan tahap untuk memikirkan robot apa yang akan kita buat. Misalnya kita lihat dari segi fungsi dan kegunaan robot tersebut, serta peralatan (komponen) apa saja yang akan digunakan didalamnya.

Merancang Design
2.       Design
Setelah kita mengetahui robot apa yang akan kita buat, maka tahap kedua adalah menunagkan kinerja robot yang nanti akan kita buat. Misalkan memperhitungkan Antara berat sisi depan dan sisi belakang, apakah sudah mendekati seimbang ataukah perlu di posisikan ulang lagi kompone-komponennyanya.

3.       Building

Setelah semua diperhitungkan secara sistematis dan perkiraan  persentase kesalahannya sudah di rasa sedikit, maka robot sudadh dapat dibuat sesuai dengan design sudah ada.

Jenis-Jenis Robot

Selasa, 05 November 2013
Posted by Unknown
Tag :
Ada beberapa jenis robot jika ditinjau dari segi bentuk, yaitu :

  • Robot Mobile
Robot Mobil atau Mobile Robot adalah konstruksi robot yang ciri khasnya adalah mempunyai aktuator berupa roda untuk menggerakkan keseluruhan badan robot tersebut, sehingga robot tersebut dapat melakukan perpindahan posisi dari satu titik ke titik yang lain.
Robot mobil ini sangat disukai bagi orang yang mulai mempelajari robot. Hal ini karena membuat robot mobil tidak memerlukan kerja fisik yang berat. Untuk dapat membuat sebuah robot mobile minimal diperlukan pengetahuan tentang mikrokontroler dan sensor-sensor elektronik.
Robot Mobile
Base robot mobil dapat dengan mudah dibuat dengan menggunakan plywood /triplek, akrilik sampai menggunakan logam ( aluminium ). Robot mobil dapat dibuat sebagai pengikut garis ( Line Follower ) atau pengikut dinding ( Wall Follower ) ataupun pengikut cahaya.
pengembangan yang dilakukan oleh beberapa anak bangsa bahkan anak SMA pun telah mencoba untuk mengembangkan robot mobile ini untuk beberapa fungsi, diantaranya ada robot line follower, maze solving dan beberapa bentuk lain yang lebih unik seperti yang sekarang sedang dikembangkan oleh Ektrakurikuler Robotik( Robota Robotics School ), dan beberapa perlombaan pun diadakan untuk menguji sejauh mana anak-anak mampu untuk mendalami ilmu robotika.

  • Robot Jaringan
Robot jaringan adalah pendekatan baru untuk melakukan kontrol robot menggunakan jaringan internet dengan protokol TCP/IP. Perkembangan robot jaringan dipicu oleh kemajuan jaringan dan internet yang pesat. Dengan koneksi jaringan, proses kontrol dan monitoring, termasuk akuisisi data bila ada, seluruhnya dilakukan melalui jaringan. Keuntungan lain, koneksi ini bisa dilakukan secara nirkabel. pengendalian dari robot jaringan ini bisa langsung dengan internet yang saling berhubungan antara robot dan perangkat keras yang terhubung dengan media internet.
Robot Jaringan
Di Indonesia, pengembang robot jaringan belum banyak, meski pengembang dan komunitas robot secara umum sudah banyak. Hal ini disebabkan tuntutan teknis yang jauh lebih kompleks. Salah satu robot jaringan yang sudah berhasil dikembangkan adalah LIPI Wireless Robot (LWR) yang dikembangkan oleh Grup Fisika Teoritik dan Komputasi - GFTK LIPI.
Seperti ditunjukkan di LWR, seluruh proses kontrol dan monitoring bisa dilakukan melalui perambah internet. Lebih jauh, seluruh sistem dan protokol yang dikembangkan untuk LWR ini telah dibuka sebagai open-source dengan lisensi GNU Public License (GPL) di SourceForge dengan nama openNR.

  • Robot Manipulator (Tangan)
Robot ini hanya memiliki satu tangan seperti tangan manusia yang fungsinya untuk memegang atau memindahkan barang, contoh robot ini adalah robot las di Industri mobil, robot merakit elektronik dll.
Robot Manipulator (Tangan)


  • Robot Humanoid
Robot humanoid adalah robot yang penampilan keseluruhannya dibentuk berdasarkan tubuh manusia, mampu melakukan interaksi dengan peralatan maupun lingkungan yang dibuat-untuk-manusia. Secara umum robot humanoid memiliki tubuh dengan kepala, dua buah lengan dan dua kaki, meskipun ada pula beberapa bentuk robot humanoid yang hanya berupa sebagian dari tubuh manusia, misalnya dari pinggang ke atas. Beberapa robot humanoid juga memiliki 'wajah', lengkap dengan 'mata' dan 'mulut'. Android merupakan robot humanoid yang dibangun untuk secara estetika menyerupai manusia.
Robot humanoid digunakan sebagai alat riset pada beberapa area ilmu pengetahuan. Periset perlu mengetahui struktur dan perilaku tubuh manusia (biomekanik) agar dapat membangun dan mempelajari robot humanoid. Di sisi lain, upaya mensimulasikan tubuh manusia mengarahkan pada pemahaman yang lebih baik mengenai hal tersebut. Kognisi manusia adalah bidang studi yang berfokus kepada bagaimana manusia belajar melalui informasi sensori dalam rangka memperoleh keterampilan persepsi dan motorik. Pengetahuan ini digunakan untuk mengembangkan model komputasi dari perilaku manusia dan hal ini telah berkembang terus sepanjang waktu.
Robot Humanoid
Sensor merupakan alat yang dapat mengukur beberapa atribut dan merupakan salah satu dari tiga primitif dari robotika (disamping perencanaan dan pengendalian). Penginderaan memainkan peranan penting dalam paradigma robotika.
Sensor dapat digolongkan berdasarkan proses fisik dengan apa yang mereka kerjakan atau berdasarkan kepada jenis informasi pengukuran yang mereka berikan sebagai keluaran. Dalam kasus ini, pendekatan kedua yang dipergunakan.
Aktuator merupakan motor yang bertanggungjawab untuk gerakan pada robot. Robot humanoid dibangun sedemikian rupa agar mereka mirip dengan tubuh manusia, maka mereka juga mempergunakan aktuator yang berlaku seperti otot dan sendi, meskipun dengan struktur yang berbeda. Agar dapat mencapai efek yang sama dengan gerakan manusia, robot humanoid terutama menggunakan aktuator rotari. Mereka dapat berupa elektrik, pneumatik, hidraulik, piezoelektrik, atau ultrasonik.

  • Robot Berkaki
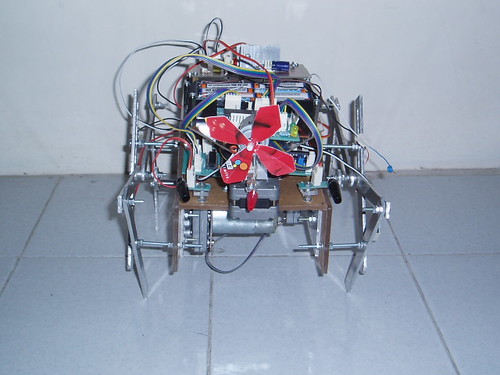
Robot ini memiliki kaki seperti hewan atau manusia, yang mampu melangkahkan kakinya, seperti robot serangga, robot kepiting dll.
Robot Berkaki


  • Flying Robot (Robot Terbang)
Robot yang mampu terbang, robot inin menyerupai pesawat model yang diprogram khusus untuk memonitor keadaan di tanah dari atas, dam jug untuk meneruskan komunikasi.
Flying Robot (Robot Terbang)


  • Underwater Robot (Robot dalam Air)
Robot ini digunakan di bawah laut untuk memonitor kondisi bawah laut dan juga untuk mengambil sesuatu di bawah laut.
Underwater Robot ( Robot dalam Air)


Pengertian Robot dan Robotika


Definisi Robot

Istilah ini pertama kali diperkenalkan ke dalam bahasa Inggris oleh penulis dan dramawan asal Chechnya, Karel Capek, yang memiliki arti pekerja dalam aksi panggungya yang berjul R.U.R (Rossum's Universal Robots) pada tahun 1921.

Pengertian Robotika

Istilah robotik atau robotika dapat dimaknai sebagai ilmu yang mematerikan kecerdasan/intelegensia terhadap energi, artinya pengendalian secara cerdas  terhadap gerakan yang terkoordinasi secara nyata. Istilah ini diperkenalkan oleh Isaac Asimov untuk pertama kalinya dalam cerita pendeknya yang berjudul Runaround yang terbit tahun 1942.

Sejarah Robotik, Robot dan Robotika

Isaac Asimov dalam cerita pendeknya yang berjudul I, Robot mencetuskan suatu filosofi agar pembuatan robot sejak awal dan sampai masa yang akan datang diharapkan dapat memenuhi tiga aturan yang dikenal
sebagai Asimov's Asimov's Tree Laws of Robotic :
  1. Robot tidak boleh menyakiti manusia
  2. Robot harus mematuhi manusia selama tidak bertentangan dengan hukum 1
  3. Robot harus dapat melindungi dirinya selama tidak bertentangan dengan hukum 1 dan 2
Welcome to My Blog

Calendar

Pengikut

Popular Post

- Copyright © RoboTIk -Robotic Notes- Powered by Blogger - modify by Arditya Darmawan -